
维修保养零件清单1)保存温度:-10~+50℃长期保存时,为了维持其可靠性,应将环境温度控制在35±10℃范围内。应避免急剧的温度变化(10℃/小时以上)。2)保存湿度:20~85%RH长期保存时,为了维持其可靠性,应将环境湿度控制在45~65%范围内。保存时应防止结露或发霉。3)防静电极端干燥的保存条件下,容易产生静电,这些静电放电时会导致半导体破坏。请装入防静电袋保管。4)其它环境条件应保存在无有毒气体、无尘环境中。保存期间禁止在其上放置重物。钢筋加工辅助机器人支持桁架焊接生产线协同加工。成都固特全自动数控弯箍接料机器人产品介绍
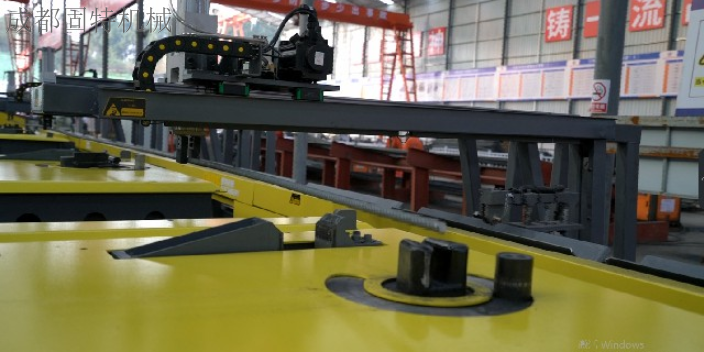
设备包含可滑动部件,出厂时已经尽可能做好防护,对于滑动部件需要定期检查其滑动是否顺畅,若有卡阻应清理滑轨上的粉尘保持轨道清洁。设备前端为保证设备的防尘需求增加了铁氟龙防尘胶带,如若胶带不再具有密封效果,需及时更换以减少设备内部清洁次数,并保证设备长期可靠运行。定期保养和检查,可以减少焊接故障的发生,虽然需要花费一些时间与精力,但是可使焊机的寿命延长,并能增进作业的效率,确保焊机的性能及提高安全性。是焊接工作中不可忽视一项重要内容。成都固特全自动数控弯箍接料机器人产品介绍钢筋加工辅助机器人助力智慧钢筋加工配送中心建设。
2号焊机焊接:“自动焊接关”的情况下,按钮为点动开关,就是根据按的时间的长度焊接相应的时间,当“自动焊接开”的情况下,点一下此按钮,焊机会根据手动页面设置的焊接时间焊接.自动焊接开与关的切换以及焊接时间的设置在手动页面“焊枪位置调节”或者“手动参数设置”里面进行相应的调试。2号焊机焊接:“自动焊接关”的情况下,按钮为点动开关,就是根据按的时间的长度焊接相应的时间,当“自动焊接开”的情况下,点一下此按钮,焊机会根据手动页面设置的焊接时间焊接.自动焊接开与关的切换以及焊接时间的设置在手动页面“焊枪位置调节”或者“手动参数设置”里面进行相应的调试。
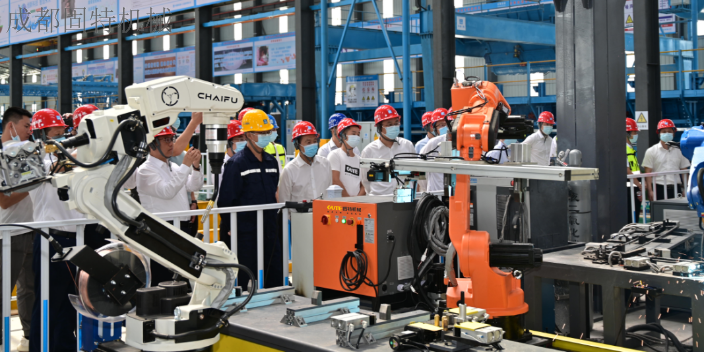
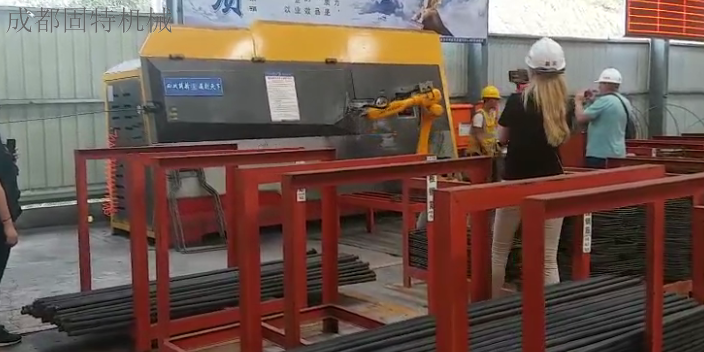
随着国家对基础设施以及其他建筑质量的要求日益严格,传统的以工人手工为主的钢筋加工模式正被逐步淘汰,取而代之的是自动化、专业化、标准化的加工工艺。在电脑上输入钢筋长度、弯箍角度、弯箍速度等参数,点击开启按钮,经过机器人齿轮的带动、弯曲、切割,一条条钢筋依次由条状弯成方形。而在另一个区域,智能钢筋自动切断机器人正将钢筋进行精确剪切、输送、存储和加工,形成自动加工流水线,全程无需人员盯控。随着国家对基础设施以及其他建筑质量的要求日益严格,传统的以工人手工为主的钢筋加工模式正被逐步淘汰,取而代之的是自动化、专业化、标准化的加工工艺。在电脑上输入钢筋长度、弯箍角度、弯箍速度等参数,点击开启按钮,经过机器人齿轮的带动、弯曲、切割,一条条钢筋依次由条状弯成方形。而在另一个区域,智能钢筋自动切断机器人正将钢筋进行精确剪切、输送、存储和加工,形成自动加工流水线,全程无需人员盯控。钢筋加工辅助机器人适配各类桥梁工程钢筋加工作业。
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。钢筋加工辅助机器人助力建筑领域钢筋加工智能化变革。成都高速钢筋加工辅助机器人厂家直销
钢筋加工辅助机器人支持道路工程钢筋批量加工生产。成都固特全自动数控弯箍接料机器人产品介绍
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。成都固特全自动数控弯箍接料机器人产品介绍
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。