
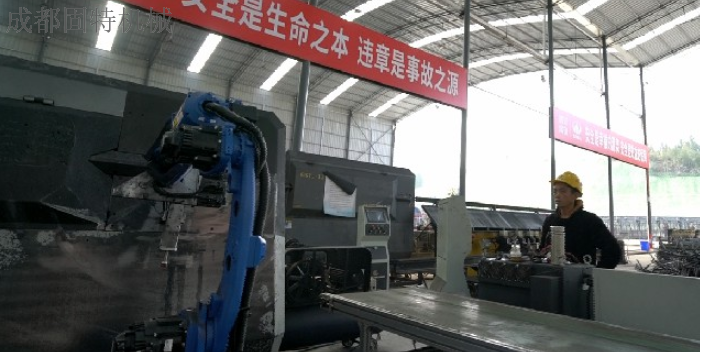
面对建筑施工中钢筋规格多样化的特点,钢筋加工辅助机器人具备灵活的调整能力,可快速切换不同规格钢筋的加工参数。建筑项目中往往需要加工多种规格的钢筋,如直径从8毫米到32毫米、长度从0.5米到10米不等,传统人工加工时,更换规格需要重新调整模具、测量尺寸,耗时较长,影响加工效率。而钢筋加工辅助机器人通过数控系统,可在几分钟内完成加工参数的切换,无需手动调整模具。例如,当需要从加工直径16毫米的钢筋切换到直径22毫米的钢筋时,操作人员只需在操作界面上选择对应的规格,机器人会自动调整夹爪的夹持力度、弯曲机的模具位置等参数,无需人工干预,切换过程只需2分钟。在某综合商业体项目中,该项目需要加工12种不同规格的钢筋,钢筋加工辅助机器人通过快速切换参数,在一天内完成了所有规格钢筋的加工,而若采用传统人工加工,只更换规格的时间就需要半天以上,有效适应了钢筋规格多样化的加工需求。钢筋加工辅助机器人适配铁路大箱梁 U 型筋加工生产。成都桥梁钢筋加工机器人产品介绍
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制装置的检修。10)检修后,必须充分确认机器人动作后,再进入正常运转。成都桥梁钢筋加工机器人产品介绍钢筋加工辅助机器人配备智能数据收集系统记录信息。
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。
随着绿色建筑政策的推进,钢筋加工辅助机器人在节能、降耗方面的优势逐渐凸显,符合绿色建筑的发展理念。传统人工加工钢筋时,由于加工误差大,导致钢筋浪费率较高,通常在5%-8%之间,造成了大量的材料浪费;同时,人工加工需要使用大量的小型电动工具,这些工具能耗较高且效率低下。而钢筋加工辅助机器人的加工误差率低于1%,大幅减少了材料浪费,以一个年加工1000吨钢筋的项目为例,每年可节约钢筋50-70吨,相当于减少了约150-210吨的碳排放。此外,机器人采用了高效的节能电机,其能耗只为传统小型电动工具总能耗的60%,每年可节约大量电能。在某绿色建筑示范项目中,通过使用钢筋加工辅助机器人,项目的钢筋浪费率从6%降至0.8%,能耗降低了42%,成功达到了绿色建筑的节能降耗标准,为其他绿色建筑项目提供了可借鉴的经验。钢筋加工辅助机器人大圆弧钢筋可一次成型,精度可靠。
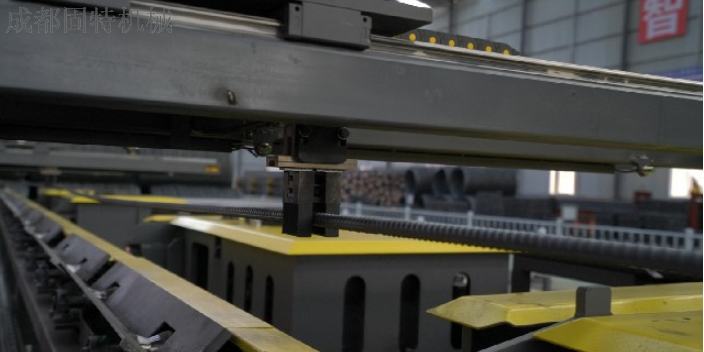
报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障钢筋加工辅助机器人采用料仓存储落料,节省占地面积。成都桥梁钢筋加工机器人产品介绍
钢筋加工辅助机器人推动建筑机械领域智能化创新发展。成都桥梁钢筋加工机器人产品介绍
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。成都桥梁钢筋加工机器人产品介绍
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。