
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。钢筋加工辅助机器人提升钢筋加工产品精度与合格率。成都全自动钢筋加工机器人
开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。成都桥梁钢筋加工机器人按需定制钢筋加工辅助机器人适配房建钢筋加工配送项目使用。
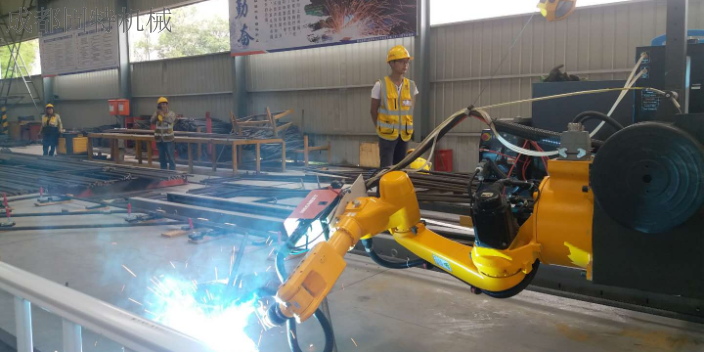
滚焊机自动焊接机器人是本公司开发的具有自主知识产权的钢筋笼焊接设备。设备主要用于地铁,桥梁,房建,机场,高速,地基基础。本设备采用PLC控制,能自动跟随、焊接钢筋笼,过程中无需人工参与;焊接效率高,每个焊点的焊接时间能达到0.7秒,节省两个焊工的同时又能大幅度提高焊接效率。能保证持续快速的焊接,9米至12米的钢筋笼一般20分钟就可焊接好,焊接质量好,无虚焊,质量可靠,精确控制焊接时间和焊接位置节省焊接材料。系统采用触摸屏,操作简单。产品质量完全达到规范要求。在实际手工生产钢筋笼时工程监理几乎每天都到加工现场进行检查,而使用机械加工后,监理对机械化加工的钢筋笼基本实行免检。
进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。钢筋加工辅助机器人实现钢筋加工记忆调直一键成型。
特别需要注意的是,在实施焊机内部或是外部等接头端子之检查时,必需把入力电源开关关闭后才可施行。定期做好检测工作:比如查看焊机通电时,冷却风扇之旋转是否平顺;是否有异常的振动,声音和气味发生;气体是否有漏泄;电焊线的接头及绝缘之包扎是否有松懈或剥落;焊接之电缆线及各接线部位是否有异常的发热现象等。由于焊机是强迫风冷的,很容易从周围吸入尘埃并积存于机内。所以我们可以定期利用清洁干燥之压缩空气将焊机内部的积尘吹拭。尤其是变压器、电抗线圈及线圈卷间的空隙缝和功率半导体等部位要特别清拭干净。固特钢筋加工辅助机器人,专注钢筋加工领域多年研发。成都房建钢筋加工辅助机器人怎么样
钢筋加工辅助机器人配备辅助送料机构,穿料更轻松。成都全自动钢筋加工机器人
电缆连接点处接触不良如何处理?电缆接触不良可以在整个电柜的任何地方发生,这种情况下不易查找故障点,此处可以分为强电和弱点电路接触不良。根本的解决办法是通过查看电气图纸,应用万用表来测量发现问题,发现后需要重新连接电路来排除故障。主电路接触不良表现在驱动器开抱闸后,驱动器显示面板上不会显示8旋转的指示,如果是单台出现则检查此驱动器的主电路连接(L1、L2、L3),如果所有的都是则检查在交流接触器前面的电路。有时候驱动器会报警,通过对应的报警信息确认后再排查解决。当有一台驱动器不能启动,而其他的驱动器为正常时,为驱动器的控制电(L1C、L2C)出现断路。成都全自动钢筋加工机器人
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。