
报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障钢筋加工辅助机器人实现钢筋加工全流程自动化管控。成都机场钢筋加工辅助机器人厂家
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制成都钢筋自动加工机器人购买钢筋加工辅助机器人适配剪切生产线钢筋加工工序。
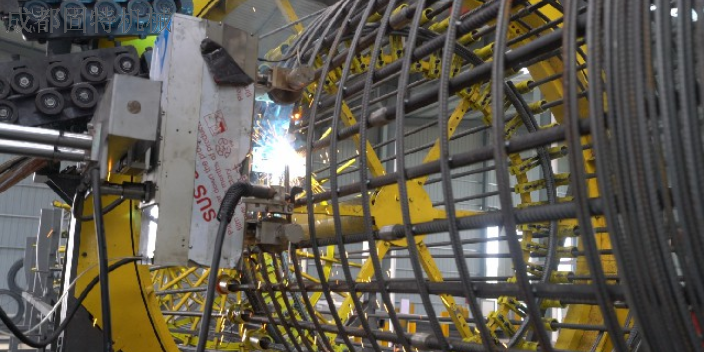
数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。当焊接完成后设备将自动回到初始待机位置,正常焊接过程中可以无需人员留守。产品极强的智能化设计可极大的减少人员的误操作,几分钟即可熟悉设备操作。成都固特机械有限公司坚持用科技重塑一个行业的研发理念,在保证施工质量的前提下通过提高产品的智能化程度从而简化人员操作步骤,降低对人员的技能需求达到为合作企业保质、增效、降本的目的。
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。钢筋加工辅助机器人适配箱梁底腹板骨架自动焊接。
信息说明:1、焊接机头出:焊接机头整体往外移动(通过气缸控制)与机头电动出示有区别的。焊接机头出的行程是固定的,机头电动出,行程是可以调节的。2、焊接机头中间位:当点击此按钮时焊接机头可以用手来回运动,焊接机头没有固定。3、焊接机头回:同焊接机头出原理一样只是方向相反。4、故障检测:作用是设备自检,检测设备是否有故障,当设备正常是会弹出弹窗显示设备正常,如果设备出现问题,会报警显示相应的故障代码,可以根据故障代码判决故障,并检修设备,检修是请参考使用说明书里面的故障判断与检测。钢筋加工辅助机器人配备智能数据收集系统记录信息。成都全自动数控弯箍接料机器人厂
钢筋加工辅助机器人适配房建钢筋加工配送项目使用。成都机场钢筋加工辅助机器人厂家
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。成都机场钢筋加工辅助机器人厂家
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。