
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋加工辅助机器人标准段变径段均可自动加工成型。成都钢筋自动加工机器人售后服务
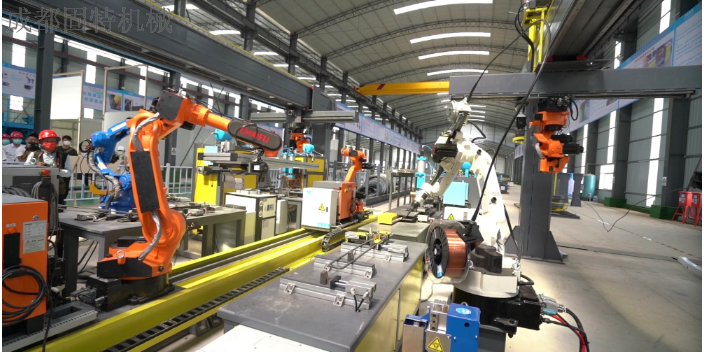
进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。成都房建钢筋加工辅助机器人产品介绍固特机械 1994 年成立,钢筋加工辅助机器人技术成熟。
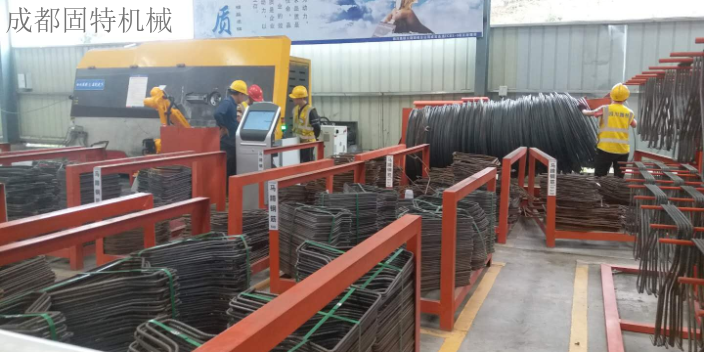
为减少钢筋加工过程中的人工劳动强度,钢筋加工辅助机器人承担了大部分重体力和重复性工作,大幅改善了工人的工作环境。传统钢筋加工中,工人需要搬运沉重的钢筋(单根直径25毫米的钢筋重量可达15公斤以上),每天搬运次数超过100次,长期下来容易引发腰伤、肩伤等职业病。而钢筋加工辅助机器人配备了强力机械臂,可轻松搬运重量达50公斤的钢筋,从整捆钢筋的上料、定位到加工后的下料,全程无需人工搬运。同时,机器人还承担了钢筋弯曲、切断等重复性工作,工人只需在一旁进行监控和简单操作,无需长时间重复同一动作。在某建筑施工企业的员工健康统计中,引入钢筋加工辅助机器人后,从事钢筋加工的工人职业病发生率从原来的12%降至1%以下,工人的工作满意度大幅提升。此外,机器人的操作环境相对舒适,工人无需在粉尘、噪音较大的加工区域长时间停留,进一步改善了工作条件。
针对建筑施工中严格的质量管控需求,钢筋加工辅助机器人通过全程数据追溯功能,为钢筋加工质量提供了可靠的保障。机器人在加工每一根钢筋时,都会自动记录加工时间、操作人员、加工参数、精度检测结果等数据,并将这些数据存储在数据库中,形成每根钢筋的“身份档案”。在后续的施工过程中,管理人员可通过扫描钢筋上的二维码(由机器人加工时自动打印),快速查询该钢筋的加工信息,一旦发现质量问题,可立即追溯到加工环节,查找原因。在某重点工程的质量检查中,检查人员发现一根钢筋的弯曲角度存在偏差,通过扫描二维码,迅速查到该钢筋的加工时间为3天前,加工参数中弯曲角度设置有误,操作人员未及时发现,随后项目方对同期加工的同规格钢筋进行了检测,及时更换了不合格产品,避免了质量隐患。此外,这些加工数据还可作为工程验收的重要依据,确保工程质量可追溯、可管控。钢筋加工辅助机器人调试便捷,更换规格节约时间成本。
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人操作界面简洁,新手易上手操作。成都大型钢筋加工辅助机器人产品介绍
钢筋加工辅助机器人维护保养简便,降低后期运维成本。成都钢筋自动加工机器人售后服务
信息说明:1、焊接机头出:焊接机头整体往外移动(通过气缸控制)与机头电动出示有区别的。焊接机头出的行程是固定的,机头电动出,行程是可以调节的。2、焊接机头中间位:当点击此按钮时焊接机头可以用手来回运动,焊接机头没有固定。3、焊接机头回:同焊接机头出原理一样只是方向相反。4、故障检测:作用是设备自检,检测设备是否有故障,当设备正常是会弹出弹窗显示设备正常,如果设备出现问题,会报警显示相应的故障代码,可以根据故障代码判决故障,并检修设备,检修是请参考使用说明书里面的故障判断与检测。成都钢筋自动加工机器人售后服务
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。