
电池的更换与零点校正本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。1、必需工具:M4用扭矩扳手(型号:东日969610B);十字螺丝刀(型号:世达63512);钳子(型号:世达70303A)、电缆扎带。2、编码器电池的存放位置编码器电池存放在机器人底座的电池盒中,该电池用于电控柜断电时存储电机编码器信息。当电池的电量不足时需要对电池进行更换,电池安装位置如图4.1所示(电池安装在底座的后端)。钢筋加工辅助机器人支持桁架焊接生产线协同加工。成都机场钢筋加工辅助机器人生产厂家
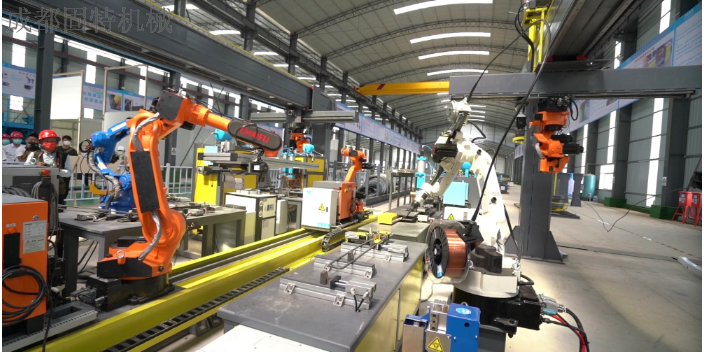
机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。成都滚焊机自动焊接机器人价格钢筋加工辅助机器人实现钢筋加工全流程自动化管控。
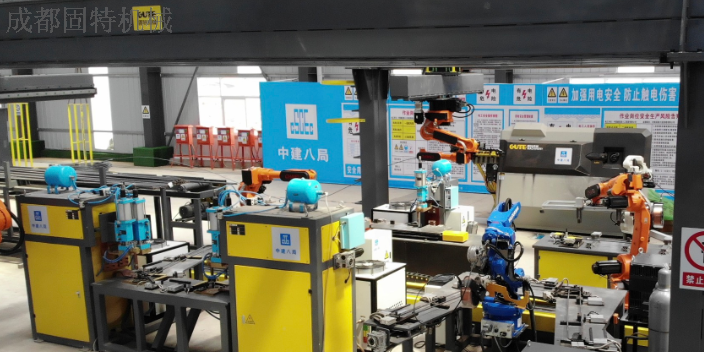
保险丝熔断:电柜内有三个保险丝:继电器板上保险丝FU1、FU2、F1、F2。FU1为主电源熔断器,当主电路发生过载或短路时,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红色指示灯会点亮。在检查出保险丝熔断后更换保险丝,同时不要动作机器人,先检查线路是否有短路以致保险丝熔断,如果排查没有则正常使用就行,熔断可能是过冲电流导致。保险丝熔断:电柜内有三个保险丝:继电器板上保险丝FU1、FU2、F1、F2。FU1为主电源熔断器,当主电路发生过载或短路时,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红色指示灯会点亮。在检查出保险丝熔断后更换保险丝,同时不要动作机器人,先检查线路是否有短路以致保险丝熔断,如果排查没有则正常使用就行,熔断可能是过冲电流导致。
搭载智能控制系统的钢筋加工辅助机器人,实现了钢筋加工的全自动化操作,大幅减少了人工干预。该智能控制系统可通过对接BIM(建筑信息模型)系统,直接读取施工图纸中的钢筋参数,自动生成加工路径和操作指令,无需人工手动输入参数。在加工过程中,机器人的传感器会实时监测钢筋的位置、温度等信息,一旦发现参数偏差,会自动调整加工动作,确保加工精度。此外,智能控制系统还具备自我诊断功能,能够实时监测机器人的运行状态,当出现零件磨损、电路故障等问题时,会立即发出报警信号并显示故障位置,方便维修人员快速处理。在某商业综合体项目中,钢筋加工辅助机器人通过对接项目BIM系统,直接获取了近千种不同规格钢筋的加工参数,自动完成了全部加工任务,整个过程中只需1名操作员进行监控,加工过程中未出现一次参数错误,加工效率较人工提升了50%以上。钢筋加工辅助机器人全程一人即可操作,简化人力配置。
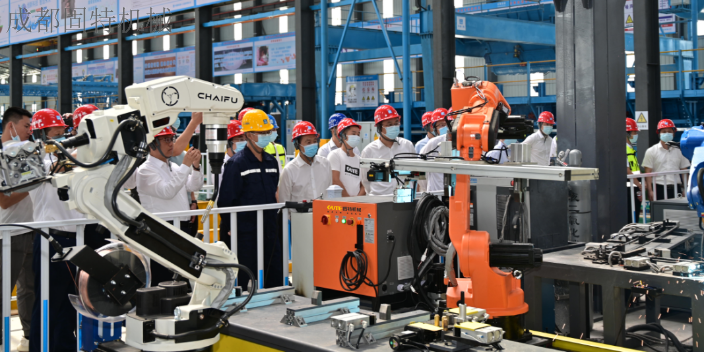
开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。开机前应做到1)请勿带手套操作示教盒;2)操作人员必须熟知机器人的性能和操作注意事项;3)机器人操作人员必须经过机器人操作专业培训合格后方可操作;4)开机前必须检查各部件(电器、机械)是否正常,确认本体线缆与电柜连接正确、正常;5)必须知道所有会引起机器人移动的开关、传感器和控制信号的位置和状态;6)必须知道机器人控制器和控制设备上的紧急停止按钮的位置,以备在紧急情况下停止机器人运行。钢筋加工辅助机器人适配箱梁骨架钢筋自动化加工。成都滚焊机自动焊接机器人价格
钢筋加工辅助机器人伺服系统自动拨布,实用性表现好。成都机场钢筋加工辅助机器人生产厂家
控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。成都机场钢筋加工辅助机器人生产厂家
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。