
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人实现钢筋加工无人化焊接作业模式。成都房建钢筋加工辅助机器人公司
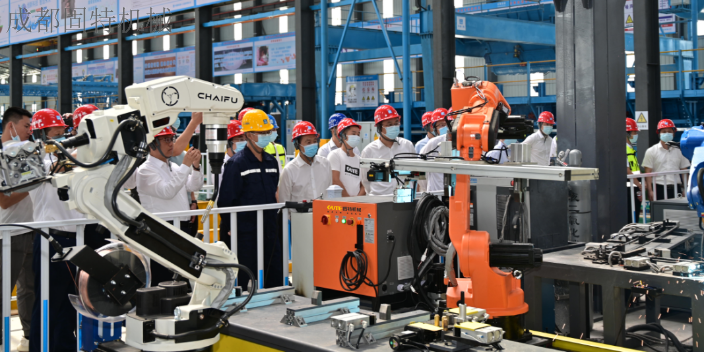
定期检查电力配线的接线部位。入力侧、出力侧等端子,以及外部配线的接线部位,内部配线的接线部位等部位的接线螺丝是否有松动,生锈时要把锈除去使接触导电良好。焊机长期的使用难免会使外壳因碰接而变形,生锈而受损伤,内部零件也会消磨,因此在年度的保养和检查时要实施不良品零件的更换和外壳修补及绝缘劣化部位的补强等综合修补工作。不良品零件的更换在做保养时比较好能够全部一次更换新品以确保焊机之性能。定期检查电力配线的接线部位。入力侧、出力侧等端子,以及外部配线的接线部位,内部配线的接线部位等部位的接线螺丝是否有松动,生锈时要把锈除去使接触导电良好。焊机长期的使用难免会使外壳因碰接而变形,生锈而受损伤,内部零件也会消磨,因此在年度的保养和检查时要实施不良品零件的更换和外壳修补及绝缘劣化部位的补强等综合修补工作。不良品零件的更换在做保养时比较好能够全部一次更换新品以确保焊机之性能。成都桥梁钢筋加工机器人保养钢筋加工辅助机器人调试便捷,更换规格节约时间成本。
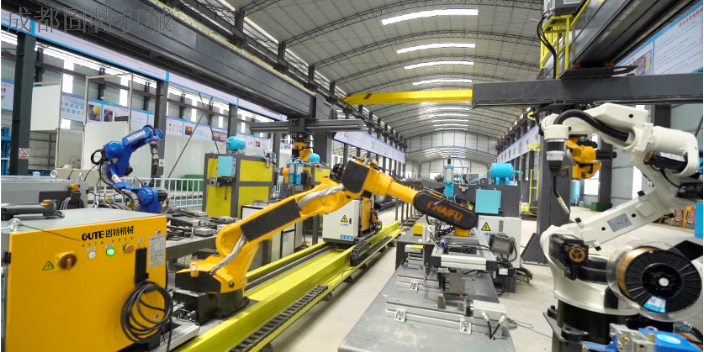
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。
在钢结构建筑施工中,钢筋加工辅助机器人在钢筋连接部位的加工上展现出了独特优势,确保了钢结构与钢筋的可靠连接。钢结构建筑中,钢筋与钢构件的连接部位(如钢筋锚固端、连接板钢筋)需要精确加工,确保连接后的强度和稳定性,传统人工加工难以保证连接部位的尺寸精度,容易导致连接松动或强度不足。而钢筋加工辅助机器人可根据钢结构的设计图纸,加工出钢筋的锚固长度、弯钩角度等关键参数,同时还能对钢筋连接部位进行打磨、除锈处理,提高连接部位的贴合度。在某钢结构厂房项目中,需要加工大量与钢柱连接的锚固钢筋,要求锚固长度误差小于1毫米,弯钩角度为90°±0.5°。采用钢筋加工辅助机器人后,加工的锚固钢筋完全符合要求,在与钢柱连接时,贴合度较高,无需额外调整,连接后的节点经过拉力测试,强度达到设计标准的105%,有效保障了钢结构建筑的整体稳定性。钢筋加工辅助机器人支持数控钢筋弯曲中心联动加工。
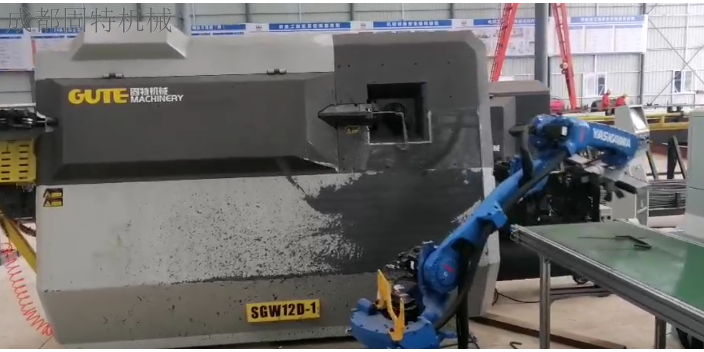
FU2为控制电源用熔断器,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红色指示灯会点亮。在检查出保险丝熔断后更换保险丝,同时不要动作机器人,先检查线路是否有短路以致保险丝熔断,如果排查没有则正常使用就行,熔断可能是过冲电流导致。F1保险丝为控制电源保险丝,当控制器或24V没有电时为F1保险丝熔断,同时可通过查看指示灯是否点亮,此时检查电路是否有与地短路的情况发生,排查完后更换6.3A的插拔熔丝即可。F2保险丝为控制电源保险丝,当控制器或24Vpc没有电时为F2保险丝熔断,同时可通过查看指示灯是否点亮,此时检查电路是否有与地短路的情况发生,排查完后更换6.3A的插拔熔丝即可。钢筋加工辅助机器人支持钢筋加工全信息化管理运行。成都桥梁钢筋加工机器人保养
钢筋加工辅助机器人推动建筑机械领域智能化创新发展。成都房建钢筋加工辅助机器人公司
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。成都房建钢筋加工辅助机器人公司
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。