
结合物联网技术的钢筋加工辅助机器人,实现了钢筋加工过程的数据化管理,为项目管理提供了数据支持。机器人通过物联网模块,可将加工过程中的关键数据(如加工钢筋的规格、数量、时间、精度、设备运行状态等)实时传输至项目管理平台。管理人员通过平台可远程查看钢筋加工进度,实时掌握每台机器人的工作情况,及时调整加工计划。同时,这些数据还能自动生成统计报表,如每日加工量报表、钢筋损耗报表等,避免了人工统计的繁琐和误差。在某大型市政工程中,项目方通过物联网平台实时监控5台钢筋加工辅助机器人的运行数据,发现其中1台机器人的加工效率较其他4台低15%,通过分析数据得知该机器人的刀具磨损严重,及时更换刀具后,效率恢复正常。此外,通过统计钢筋损耗数据,项目方发现某规格钢筋的损耗率较高,通过优化加工方案,将该规格钢筋的损耗率从4%降至1.5%,节约了大量材料成本。钢筋加工辅助机器人助力滚笼焊机自动化作业运行。成都隧道钢筋加工辅助机器人批发
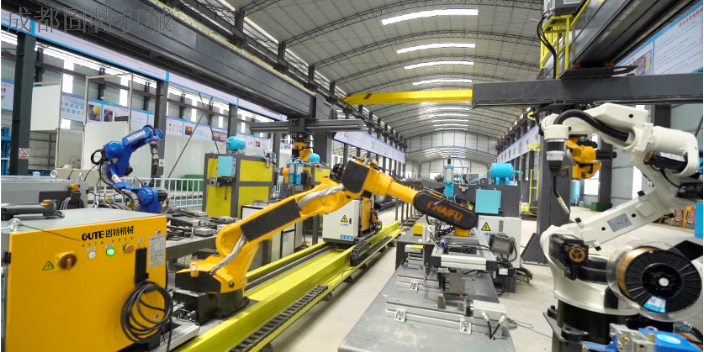
在高铁建设工程中,钢筋加工辅助机器人凭借其高标准的加工能力,满足了高铁工程对钢筋质量的严苛要求。高铁工程作为国家重要基础设施,对钢筋加工的精度、强度等指标要求远高于普通建筑工程,例如高铁轨道板的钢筋,其弯曲角度误差需控制在±0.3毫米以内,钢筋表面不得有任何划痕或损伤,否则可能影响轨道的平顺性和安全性。传统人工加工根本无法达到如此高的标准,而钢筋加工辅助机器人通过高精度伺服电机和激光检测系统,能够控制加工过程中的力度和角度,确保弯曲角度误差在±0.2毫米以内,同时采用柔性夹爪夹持钢筋,避免了钢筋表面出现划痕。在某高铁项目中,使用钢筋加工辅助机器人加工的轨道板钢筋,经过第三方检测机构检测,所有指标均符合高铁工程的验收标准,合格率达到100%。此外,机器人还能加工高铁桥墩所需的大跨度钢筋骨架,加工后的骨架平整度误差小于1毫米,有效保障了高铁工程的施工质量。成都钢筋加工机器人产品介绍钢筋加工辅助机器人调试便捷,更换规格节约时间成本。
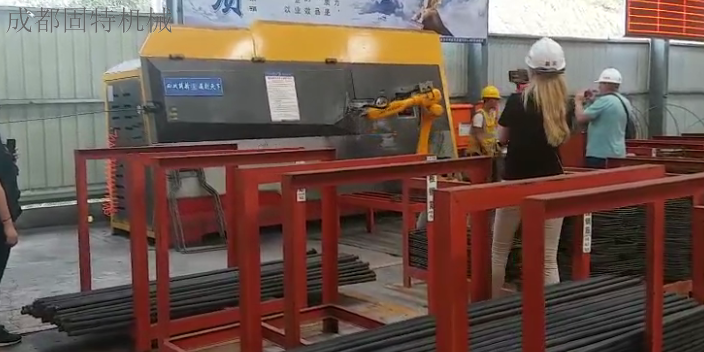
桥梁工程施工中,钢筋加工辅助机器人凭借其出色的精度控制能力,为桥梁结构安全提供了重要保障。桥梁建设对钢筋加工的精度要求较高,尤其是在桥墩、桥面等关键部位,钢筋的弯曲角度、长度误差需控制在毫米级,否则可能影响整体结构的承载能力。传统人工加工时,工人依靠经验和简单工具操作,误差往往在5毫米以上,难以满足高标准要求。而钢筋加工辅助机器人通过激光定位和数控技术,能够将加工误差控制在±0.5毫米以内,完全符合桥梁施工的精度标准。此外,针对桥梁施工中常见的大直径钢筋加工需求,机器人配备了夹爪和动力系统,可轻松完成直径32毫米以上钢筋的弯曲作业,且加工后的钢筋形状统一、角度精细,有效提升了钢筋骨架的拼装效率。在某跨江大桥项目中,使用钢筋加工辅助机器人加工的桥墩钢筋,拼装时对接误差均小于2毫米,大幅减少了现场调整时间,确保了桥梁结构的施工质量。
与钢筋切断机、钢筋弯曲机等传统设备配合使用,钢筋加工辅助机器人形成了高效的协同作业体系,进一步提升了钢筋加工的整体效率。传统模式下,钢筋切断机、弯曲机等设备需要单独操作,各设备之间的钢筋搬运需要人工完成,耗时,还容易出现搬运过程中的钢筋损坏。而钢筋加工辅助机器人可通过机械臂与这些传统设备实现无缝对接,自动完成钢筋在不同设备之间的搬运、定位。例如,机器人先将整捆钢筋搬运至钢筋调直切断机,待切断成指定长度后,再将钢筋搬运至弯曲机进行弯曲作业,整个过程无需人工干预。在某工业园区建设项目中,3台钢筋加工辅助机器人与2台切断机、3个弯曲机配合,形成了一条自动化钢筋加工生产线,每天可加工钢筋15吨,而传统模式下,同样数量的设备需要10名工人配合,每天能加工8吨钢筋。此外,协同作业体系还能通过统一的控制系统协调各设备的运行节奏,避免设备闲置,大化利用设备产能。钢筋加工辅助机器人推动建筑机械领域智能化创新发展。
随着绿色建筑政策的推进,钢筋加工辅助机器人在节能、降耗方面的优势逐渐凸显,符合绿色建筑的发展理念。传统人工加工钢筋时,由于加工误差大,导致钢筋浪费率较高,通常在5%-8%之间,造成了大量的材料浪费;同时,人工加工需要使用大量的小型电动工具,这些工具能耗较高且效率低下。而钢筋加工辅助机器人的加工误差率低于1%,大幅减少了材料浪费,以一个年加工1000吨钢筋的项目为例,每年可节约钢筋50-70吨,相当于减少了约150-210吨的碳排放。此外,机器人采用了高效的节能电机,其能耗只为传统小型电动工具总能耗的60%,每年可节约大量电能。在某绿色建筑示范项目中,通过使用钢筋加工辅助机器人,项目的钢筋浪费率从6%降至0.8%,能耗降低了42%,成功达到了绿色建筑的节能降耗标准,为其他绿色建筑项目提供了可借鉴的经验。钢筋加工辅助机器人适配工厂批量与现场机动加工需求。成都房建钢筋加工辅助机器人推荐厂家
钢筋加工辅助机器人助力打造绿色智慧钢筋加工基地。成都隧道钢筋加工辅助机器人批发
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。成都隧道钢筋加工辅助机器人批发
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。