
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。钢筋加工辅助机器人实现智能装备集成加工协同作业。成都大型钢筋加工辅助机器人价格
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制装置的检修。10)检修后,必须充分确认机器人动作后,再进入正常运转。成都地基钢筋加工辅助机器人厂家直销钢筋加工辅助机器人可配合锯切套丝生产线完成加工。
焊接电源采用三相四线380V供电,滚焊机自动焊接机器人采用两相220V供电;供电线路连接属于特殊工种,非相关电工资质人员严禁私拉乱接。安装要求:设备电缆连接前请仔细阅读上图,以确保设备的正常运作。接线不正确可能造成设备出现故障或者不按预期方式动作,导致损失。设备供电接入需要专业电工人员进行操作,并确保接线的安全可靠。所有线缆连接完毕后需进行检查确认无误后方可进行下一步测试。焊接电源采用三相四线380V供电,滚焊机自动焊接机器人采用两相220V供电;供电线路连接属于特殊工种,非相关电工资质人员严禁私拉乱接。安装要求:设备电缆连接前请仔细阅读上图,以确保设备的正常运作。接线不正确可能造成设备出现故障或者不按预期方式动作,导致损失。设备供电接入需要专业电工人员进行操作,并确保接线的安全可靠。所有线缆连接完毕后需进行检查确认无误后方可进行下一步测试。
试车时,示教程序、夹具、逻辑控制器等各种要素中可能存在设计错误、示教错误、工作错误。因此,进行试车作业时必须进一步提高安全意识。请注意以下各点:首先,确认紧急停止按钮、保持/运行开关等用于停止机器人的按钮、开关、信号的动作。一旦发生危险情况,若无法停止机器人将无法阻止事故的发生。机器人试车时,首先请将操作速度设定为低速(5%~10%左右),实施动作的确认。以2~3周期左右,反复进行动作的确认,若发现有问题时,应该立即停止机器人并进行修正。之后,逐渐提高速度(50%~70%~100%),各以2~3周期左右,反复作确认动作。钢筋加工辅助机器人适配房建钢筋加工配送项目使用。
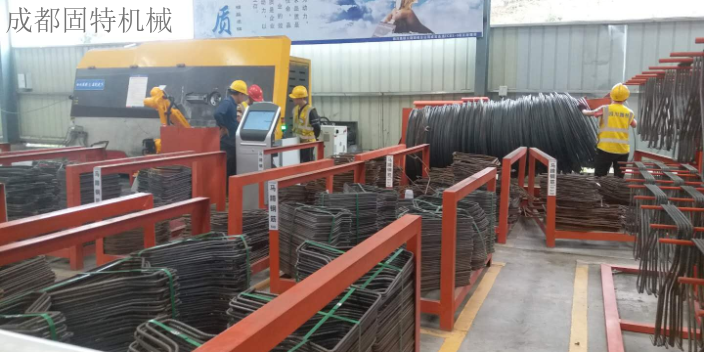
结合物联网技术的钢筋加工辅助机器人,实现了钢筋加工过程的数据化管理,为项目管理提供了数据支持。机器人通过物联网模块,可将加工过程中的关键数据(如加工钢筋的规格、数量、时间、精度、设备运行状态等)实时传输至项目管理平台。管理人员通过平台可远程查看钢筋加工进度,实时掌握每台机器人的工作情况,及时调整加工计划。同时,这些数据还能自动生成统计报表,如每日加工量报表、钢筋损耗报表等,避免了人工统计的繁琐和误差。在某大型市政工程中,项目方通过物联网平台实时监控5台钢筋加工辅助机器人的运行数据,发现其中1台机器人的加工效率较其他4台低15%,通过分析数据得知该机器人的刀具磨损严重,及时更换刀具后,效率恢复正常。此外,通过统计钢筋损耗数据,项目方发现某规格钢筋的损耗率较高,通过优化加工方案,将该规格钢筋的损耗率从4%降至1.5%,节约了大量材料成本。钢筋加工辅助机器人优化钢筋加工流程,提升流畅度。成都大型钢筋加工辅助机器人价格
钢筋加工辅助机器人助力打造绿色智慧钢筋加工基地。成都大型钢筋加工辅助机器人价格
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制成都大型钢筋加工辅助机器人价格
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。