
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。成都数控钢筋加工机器人购买联系成都固特机械有限责任公司。成都数控钢筋加工机器人使用指导
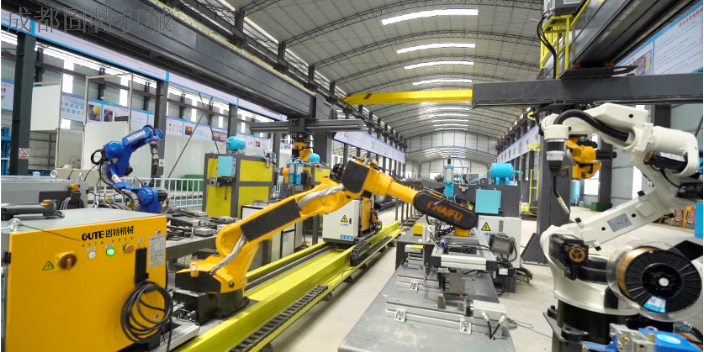
展望未来建筑行业的发展,钢筋加工辅助机器人将朝着更智能、更集成、更柔性的方向发展,成为建筑工业化的重要设备之一。在智能化方面,未来的机器人将进一步融合人工智能技术,具备自主规划加工路径、自主识别钢筋缺陷的能力,无需人工输入参数即可完成加工任务。在集成化方面,机器人将与钢筋搬运机器人、钢筋装配机器人等设备形成完整的自动化生产线,实现从钢筋原材料到成品钢筋骨架的全流程自动化。在柔性化方面,机器人将采用更先进的模块化设计,可根据不同项目的需求快速重组,适应不同规模、不同类型建筑项目的加工需求。例如,未来在大型桥梁项目中,可将多台机器人重组为大型加工生产线,批量加工大直径钢筋;在小型住宅项目中,可拆分机器人为单台设备,灵活完成小批量加工。随着这些技术的不断成熟,钢筋加工辅助机器人将彻底改变传统钢筋加工的模式,推动建筑行业向更高效率、更高质量、更智能化的方向发展。成都数控钢筋加工机器人使用指导贵州滚焊机自动焊接机器人购买联系成都固特机械有限责任公司。
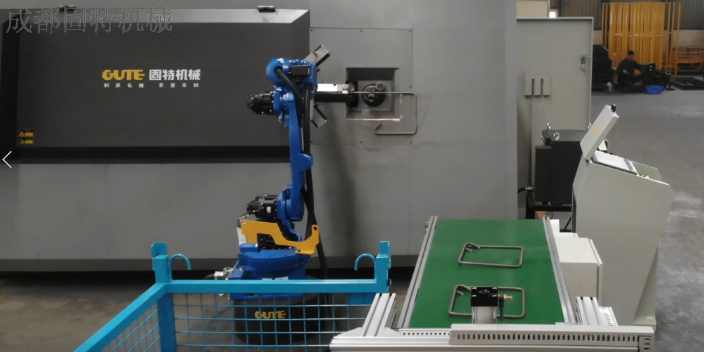
滚焊机自动焊接机器人是本公司开发的具有自主知识产权的钢筋笼焊接设备。设备主要用于地铁,桥梁,房建,机场,高速,地基基础。本设备采用PLC控制,能自动跟随、焊接钢筋笼,过程中无需人工参与;焊接效率高,每个焊点的焊接时间能达到0.7秒,节省两个焊工的同时又能大幅度提高焊接效率。能保证持续快速的焊接,9米至12米的钢筋笼一般20分钟就可焊接好,焊接质量好,无虚焊,质量可靠,精确控制焊接时间和焊接位置节省焊接材料。系统采用触摸屏,操作简单。产品质量完全达到规范要求。在实际手工生产钢筋笼时工程监理几乎每天都到加工现场进行检查,而使用机械加工后,监理对机械化加工的钢筋笼基本实行免检。
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。成都大型钢筋加工机器人购买联系成都固特机械有限责任公司。
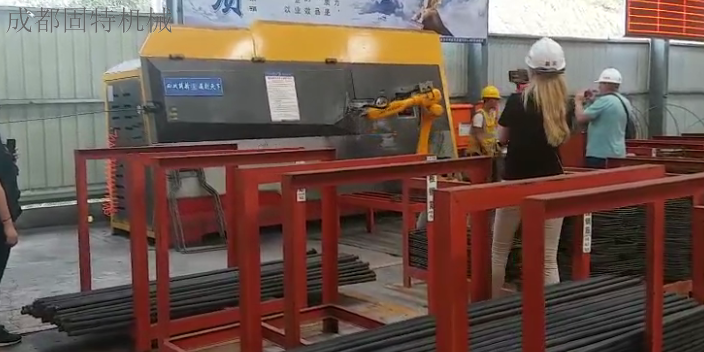
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。四川钢筋自动加工机器人购买联系成都固特机械有限责任公司。成都大型钢筋加工辅助机器人厂
贵州桥梁钢筋加工机器人购买联系成都固特机械有限责任公司。成都数控钢筋加工机器人使用指导
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。成都数控钢筋加工机器人使用指导
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。