
设备包含可滑动部件,出厂时已经尽可能做好防护,对于滑动部件需要定期检查其滑动是否顺畅,若有卡阻应清理滑轨上的粉尘保持轨道清洁。设备前端为保证设备的防尘需求增加了铁氟龙防尘胶带,如若胶带不再具有密封效果,需及时更换以减少设备内部清洁次数,并保证设备长期可靠运行。定期保养和检查,可以减少焊接故障的发生,虽然需要花费一些时间与精力,但是可使焊机的寿命延长,并能增进作业的效率,确保焊机的性能及提高安全性。是焊接工作中不可忽视一项重要内容。钢筋加工辅助机器人购买联系成都固特机械有限责任公司。成都高速钢筋加工机器人保养
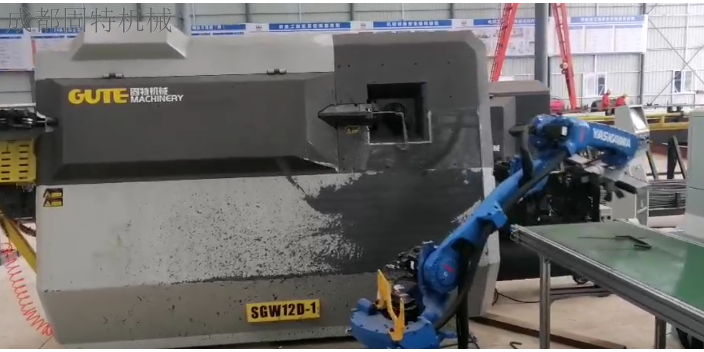
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。成都房建钢筋加工辅助机器人公司四川大型钢筋加工机器人购买联系成都固特机械有限责任公司。
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。成都高速钢筋加工机器人购买联系成都固特机械有限责任公司。
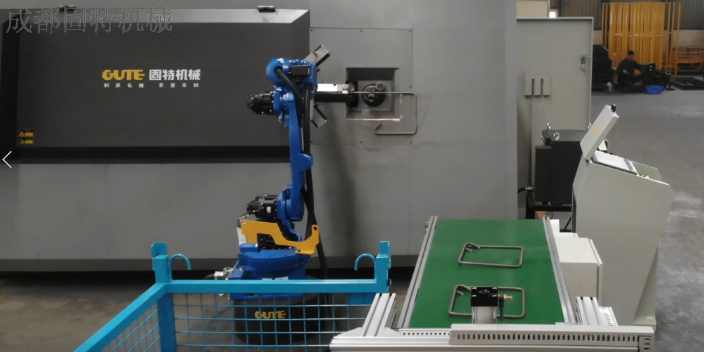
报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就是水平电机故障,第二种就是电机回感应器故障,第一种判断:水平电机是否正常,打开“设置页面”电机水平点击“机头电动出”或者“机头电动回”如果电机动作说明电机正常,如果电机不动作说明电机,或者电机联轴器故障天津隧道钢筋加工辅助机器人购买联系成都固特机械有限责任公司。成都房建钢筋加工辅助机器人公司
湖南地铁钢筋加工辅助机器人购买联系成都固特机械有限责任公司。成都高速钢筋加工机器人保养
提示路径所要执行之档案不存在原因:此报警为在执行程序调用子程序时,不存在设定编号的子程序。(矩阵码垛中经常有忽略末端效应器设置呼叫子程序的编号造成此警报)解决方法:1)检查呼叫子程序的指令(档案呼叫)中呼叫的子程序类型。类型有:程序列表,O档,G档。然后检查设置的编号和子程序编号是否是对应的。2)如果使用矩阵或码垛。检查“末端效应器”的编号设置。这里是呼叫O档或者G档。一定要有编号对应的子程序。提示路径所要执行之档案不存在原因:此报警为在执行程序调用子程序时,不存在设定编号的子程序。(矩阵码垛中经常有忽略末端效应器设置呼叫子程序的编号造成此警报)解决方法:1)检查呼叫子程序的指令(档案呼叫)中呼叫的子程序类型。类型有:程序列表,O档,G档。然后检查设置的编号和子程序编号是否是对应的。2)如果使用矩阵或码垛。检查“末端效应器”的编号设置。这里是呼叫O档或者G档。一定要有编号对应的子程序。成都高速钢筋加工机器人保养
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。