
提示路径所要执行之档案不存在原因:此报警为在执行程序调用子程序时,不存在设定编号的子程序。(矩阵码垛中经常有忽略末端效应器设置呼叫子程序的编号造成此警报)解决方法:1)检查呼叫子程序的指令(档案呼叫)中呼叫的子程序类型。类型有:程序列表,O档,G档。然后检查设置的编号和子程序编号是否是对应的。2)如果使用矩阵或码垛。检查“末端效应器”的编号设置。这里是呼叫O档或者G档。一定要有编号对应的子程序。提示路径所要执行之档案不存在原因:此报警为在执行程序调用子程序时,不存在设定编号的子程序。(矩阵码垛中经常有忽略末端效应器设置呼叫子程序的编号造成此警报)解决方法:1)检查呼叫子程序的指令(档案呼叫)中呼叫的子程序类型。类型有:程序列表,O档,G档。然后检查设置的编号和子程序编号是否是对应的。2)如果使用矩阵或码垛。检查“末端效应器”的编号设置。这里是呼叫O档或者G档。一定要有编号对应的子程序。湖南滚焊机自动焊接机器人购买联系成都固特机械有限责任公司。成都固特滚焊机自动焊接机器人使用指导
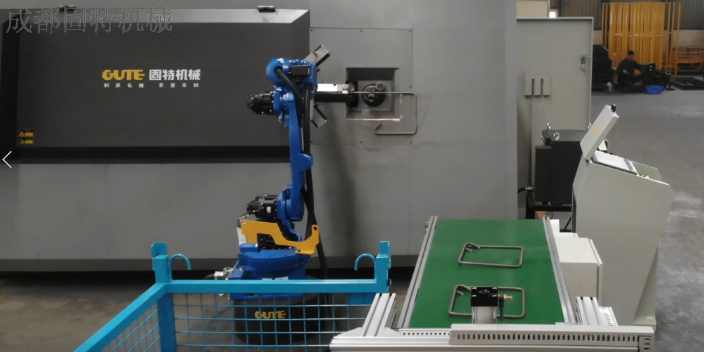
本公司开发的本款钢筋笼自动焊接机器人,充分的考虑了用户使用的安全、舒适、简单便捷的需求。充分考虑工程现场操作工人的操作习惯和新产品需要快速上手使用的情景,对设备操作做了特别优化。设备调试完成后,所有后期更换产品类型需输入的参数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。成都固特滚焊机自动焊接机器人使用指导湖南高速钢筋加工机器人购买联系成都固特机械有限责任公司。
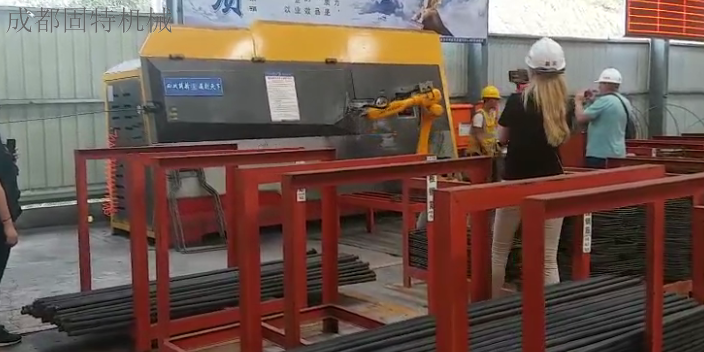
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制装置的检修。10)检修后,必须充分确认机器人动作后,再进入正常运转。
机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。四川隧道钢筋加工辅助机器人购买联系成都固特机械有限责任公司。
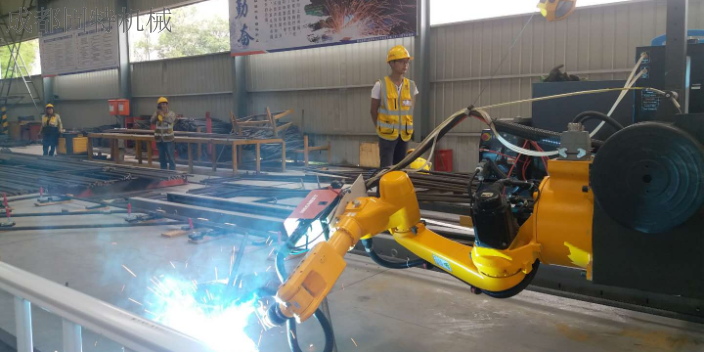
结合物联网技术的钢筋加工辅助机器人,实现了钢筋加工过程的数据化管理,为项目管理提供了数据支持。机器人通过物联网模块,可将加工过程中的关键数据(如加工钢筋的规格、数量、时间、精度、设备运行状态等)实时传输至项目管理平台。管理人员通过平台可远程查看钢筋加工进度,实时掌握每台机器人的工作情况,及时调整加工计划。同时,这些数据还能自动生成统计报表,如每日加工量报表、钢筋损耗报表等,避免了人工统计的繁琐和误差。在某大型市政工程中,项目方通过物联网平台实时监控5台钢筋加工辅助机器人的运行数据,发现其中1台机器人的加工效率较其他4台低15%,通过分析数据得知该机器人的刀具磨损严重,及时更换刀具后,效率恢复正常。此外,通过统计钢筋损耗数据,项目方发现某规格钢筋的损耗率较高,通过优化加工方案,将该规格钢筋的损耗率从4%降至1.5%,节约了大量材料成本。河南钢筋自动加工机器人购买联系成都固特机械有限责任公司。成都滚焊机自动焊接机器人哪家强
成都隧道钢筋加工辅助机器人购买联系成都固特机械有限责任公司。成都固特滚焊机自动焊接机器人使用指导
设备电池更换步骤:1)使控制装置的主电源ON。2)按下紧急停止按钮,锁定机器人。3)卸下BJ1箱左侧面的电池组安装板的安装螺栓(4个M6),如图5.2所示。4)卸下电池连接器:1轴—6轴。5)拆下电压不足的电池,将新的电池插入电池包,连接电池连接器。6)将电池组安装板放回原来位置,用安装螺栓(4-M6)固定。7)使控制装置的电源OFF后,重新置于ON。4、更换电池后的操作:一般按照上述顺序操作,重新上电即可,若有操作不当位置丢失,需要进行编码器清零操作。成都固特滚焊机自动焊接机器人使用指导
成都固特机械有限责任公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。